Step Motor Sürücü
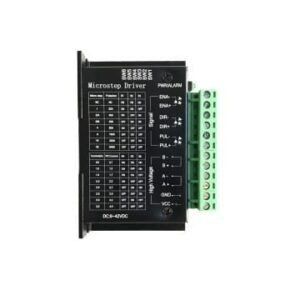
Step Motor Sürücü 109S
- Faz 2
- Voltaj 9VDC ~ 42VDC
- Akım 0.5A ~ 3.5A
- NEMA 17, 23
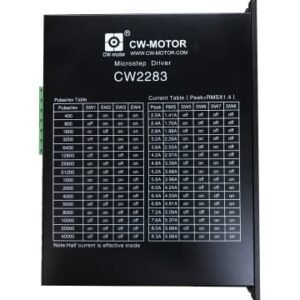
Step Motor Sürücü 2M2283
- Faz 2
- Akım 2.0A ~ 8.3A
- Voltaj 150VAC ~ 220 VAC
- NEMA 42, 52

Step Motor Sürücü 3CW2283
- Faz 3
- Voltaj 150VAC ~ 220 VAC
- Akım 2.0A ~ 8.3A
- NEMA 42, 52

Step Motor Sürücü CWD3M683
- Faz 3
- Voltaj 24VDC ~ 60VDC
- Akım 3.2A ~ 8.3A
- NEMA 17, 23, 34

Step Motor Sürücü CWD3M883
- Faz 3
- Voltaj 20VAC ~ 60VAC veya 24VDC ~ 90VDC
- Akım 2.2A ~ 8.3A
- NEMA 34
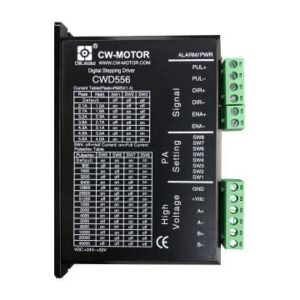
Step Motor Sürücü CWD556
- NEMA 17, 23, 34
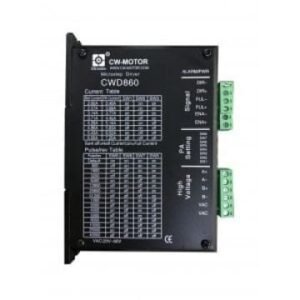
Step Motor Sürücü CWD860
- Faz 2
- Voltaj 20VAC ~ 60VAC veya 24VDC ~ 90VDC
- Akım 2.4Amper ~ 7.2 Amper

Step Motor Sürücü MA860H
- Faz 2
- Voltaj 40VAC ~ 80VAC veya 60VDC ~ 110VDC
- Akım 2.4Amper ~ 7.2 Amper

Step Motor Sürücü 2M2208
- Faz 2
- Voltaj 110VAC ~ 220VAC
- Akım 2.2A ~ 8.2A
- NEMA 34, 42, 52
Step Motor Sürücü
Endüstriyel otomasyonun temel taşlarından olan step motor sürücüler, sistemlerinizi hassasiyet, güvenilirlik ve verimlilikle kontrol etmenizi sağlar. Servonorm, farklı akım ve besleme aralıklarına yönelik step motor sürücü çözümleri sunar. Ürün gamımız modern endüstriyel otomasyonun kritik gereksinimlerini karşılamak üzere tasarlanmıştır.
Step Motor Sürücü Nedir?
Step motor sürücü, step motorun adımlı hareketini kontrol eden elektronik bir cihazdır. Kontrol sisteminden gelen pals ve yön sinyallerini yorumlayarak motor sargılarına sırayla uygun akımı gönderir, motor her palste belirli bir açı (adım açısı) döner. Mikro adım teknolojisi, adım açısını daha küçük parçalara bölerek akıcı hareket ve düşük titreşim sağlar. Doğru sürücü seçimi motorun tork, hız ve titreşim davranışını etkiler. Akım ve mikro adım ayarının uygulamaya göre yapılması sistemin kararlı çalışmasına yardımcı olur.
Neden Step Motor Sürücü Kullanmalısınız?
Step motor sürücüler, özellikle maliyet-performans dengesi arayan KOBİ'ler ve tekrarlanabilir hareket gerektiren montaj hatları için ideal çözümlerdir.
- Hassas konumlandırma: Adımlı hareket sayesinde pozisyon dijital sinyallerle hassas kontrol edilir.
- Maliyet etkinliği: Açık çevrim sistemlerde servo sistemlere göre daha uygun maliyetlidir.
- Düşük hızda yüksek tork: Yüksek tutma torku, yükün sabit pozisyonda tutulmasını kolaylaştırır.
- Basit kontrol: Pals ve yön sinyalleriyle kontrol edilir, PLC veya mikrodenetleyici entegrasyonu kolaydır.
- Giriş/çıkış seçenekleri: Çoğu sürücü farklı kontrol sistemleriyle uyum için çeşitli dijital ve analog giriş/çıkışlar sunar.
- Kolay kurulum: Akım ve mikro adım gibi temel ayarlarla hızlıca devreye alınır
Step Motor Sürücü Çeşitleri ve Sınıflandırmaları
Step motor sürücüler çalışma prensibine, motor faz sayısına ve kontrol yöntemine göre çeşitlenir. Yanlış sürücü seçimi performans kaybına veya sistem arızasına yol açabilir.
Çalışma Prensibine Göre (Açık Çevrim, Kapalı Çevrim/Step-Servo):
- Açık çevrim (Open-Loop) sürücüler: Gelen sinyale göre motoru sürer, gerçek konumu kontrol etmez. Basit, ekonomik ve kolay kurulumludur, ancak yüksek yük veya hızda adım kaybı riski vardır. 3D yazıcılar ve basit otomasyon sistemlerinde kullanılır.
- Kapalı çevrim (Closed-Loop) / Step-Servo sürücüler: Enkoder ile gerçek konumu sürekli izler, sapmayı düzeltir veya alarm verir. Bazı modellerde yüke göre akımı ayarlayarak ısınmayı azaltır. Maliyet ve ayar karmaşıklığı daha yüksektir. CNC ve robotik gibi adım kaybının kabul edilemediği veya yükün çok değiştiği uygulamalarda tercih edilir.
Motor Faz Sayısına Göre (2 Fazlı, 3 Fazlı):
- 2 fazlı sürücüler: En yaygın tiptir, iyi tork-hız dengesi ve maliyet avantajı sunar. Etiketleme makineleri, küçük CNC routerlar ve otomatik besleme sistemlerinde kullanılır.
- 3 fazlı sürücüler: Daha düşük titreşim, yüksek tork yoğunluğu ve akıcı hareket sağlar. Tekstilde iplik besleme, optik konumlandırma ve hassas lazer kesim sistemlerinde kullanılır.
Kontrol Yöntemine Göre (Pals/Yön, Haberleşmeli):
- Pals/Yön (Pulse/Direction) kontrollü sürücüler: En temel yöntemdir, pals her adımı, yön sinyali dönüş yönünü belirler. PLC veya mikrodenetleyiciyle kolay entegre olur, tek eksenli veya basit çok eksenli sistemlerde kullanılır.
- Haberleşmeli (Fieldbus/Ethernet) sürücüler: Modbus, CANopen, EtherCAT ve Profinet gibi protokollerle kontrol edilir. Gelişmiş teşhis, çok eksenli senkronizasyon, uzaktan erişim ve daha az kablolama sunar. Modbus basit ve yaygındır, CANopen dağıtık kontrol için uygundur, EtherCAT yüksek hızlı senkron sistemlere, Profinet esnek endüstriyel Ethernet ağlarına yöneliktir. Karmaşık otomasyon hatları ve robotik sistemlerde tercih edilir.
Doğru Step Motor Sürücüyü Seçerken Nelere Dikkat Edilmeli?
Seçimde yalnızca teknik özelliklere değil, işletme maliyetine, entegrasyon kolaylığına ve gelecekteki genişlemeye de bakın. Dikkat edilecek faktörler:
- Motor ve sürücü uyumu: Motorun faz sayısı ve nominal akımı sürücüyle uyumlu olmalı, nominal akım sürücünün ayarlanabilir akım aralığı içinde kalmalıdır. Endüktans ve tutma torku besleme gerilimi ve hız beklentisiyle birlikte değerlendirilir.
- Uygulama gereksinimleri: Tork, hız, konumlandırma hassasiyeti, yük ataleti, hızlanma/yavaşlama süreleri ve çalışma ortamı koşullarını (sıcaklık, nem, titreşim, toz) belirleyin.
- Mikro adım: Hareketi yumuşatır ve titreşimi azaltır, konum doğruluğunu aynı oranda artırmaz. Hareket yumuşaklığı ihtiyacına ve kontrolörün üretebileceği azami pals frekansına göre ayarlayın.
- Besleme gerilimi ve akım aralığı: Gerilim sürücünün izin verdiği aralıkta olmalıdır. Yüksek hızda tork için genellikle motorun nominal geriliminden yüksek besleme kullanılır, ancak sürücünün üst sınırı aşılmaz. DC besleme için doğrultucu ve filtre kondansatörlü toroid trafo veya DC güç kaynağı kullanılabilir.
- Koruma fonksiyonları: Aşırı akım, aşırı/düşük gerilim, kısa devre, motor faz hatası ve aşırı ısınma korumaları sistem güvenliği ve sürücü ömrü için önemlidir.
- Kontrol yöntemi: Pals/yön, seri haberleşme (RS485, CAN) veya Ethernet tabanlı protokollerden (EtherCAT, Profinet) kontrol sisteminizle uyumlu olanı seçin.
- Geri besleme ihtiyacı: Adım kaybına toleransınız yoksa kapalı çevrim (step-servo) sürücü ve uyumlu enkoder seçin.
- Marka ve destek: Teknik destek, garanti ve yedek parça bulunabilirliği önemlidir. Servonorm olarak bu konularda destek sağlıyoruz.
Step Motor Sürücü Uygulama Alanları: Sektörlere Özel Çözümler
Step motor sürücüler hassas hareket kontrolü gerektiren çok çeşitli sektörlerde kullanılır:
- CNC makineleri (freze, torna, lazer kesim): Kesim doğruluğu ve tekrarlanabilirlik için hassas konumlandırma.
- 3D yazıcılar: X, Y, Z eksenlerinde katman hassasiyeti ve düzgün yüzey için hareket kontrolü.
- Robotik sistemler: Eklem kontrolünde hassas ve tekrarlanabilir açısal hareket.
- Otomasyon hatları (konveyör, transfer): Ürünlerin doğru konumda ve zamanda taşınması.
- Tıbbi cihazlar: Dozajlama pompaları, analiz cihazları ve laboratuvar otomasyonu.
- Tekstil makineleri: İplik besleme, kesim ve desen oluşturma.
- Etiketleme ve paketleme makineleri: Ürünlerin doğru konumda etiketlenmesi ve paketlenmesi.
- Güvenlik kameraları (pan/tilt): Yatay ve dikey hareketin hassas kontrolü.
- Optik ekipmanlar: Lazer pozisyonlama ve mikroskop tablalarında milimetrik konumlandırma.
Yaygın Step Motor Sürücü Sorunları
Step motor sürücüler genellikle güvenilirdir, ancak bazı sorunlarla karşılaşılabilir. Nedenlerini bilmek duruş sürelerini önler.
| Sorun | Belirti | Olası Nedenler | Çözümler |
| Adım kaybı | Motor pozisyona ulaşamaz, senkronizasyonu kaybeder | Yetersiz tork, aşırı hız, yanlış akım, mekanik sıkışma, rezonans | Akımı nominal değere ayarlayın (üzerine çıkmayın), hız ve ivmeyi düşürün, rezonans sönümlemeyi kullanın, mekaniği kontrol edin. Kabul edilemiyorsa kapalı çevrime geçin |
| Sürücü ısınması | Aşırı ısınma, performans düşüşü | Yüksek akım ayarı, yetersiz soğutma, aşırı yük, yüksek ortam sıcaklığı | Akımı nominale göre ayarlayın, boşta akım düşürmeyi kullanın, soğutmayı iyileştirin |
| Titreşim / gürültü | Aşırı titreşim, yüksek ses | Düşük mikro adım, rezonans, gevşek bağlantı, yanlış hız profili | Mikro adımı artırın, anti-rezonansı kullanın, bağlantıları sıkın, hız ve ivmeyi optimize edin |
| Motor hareket etmiyor / düzensiz çalışıyor | Hiç hareket etmez, takılır veya düzensiz hareket eder | Yanlış kablolama, yanlış akım veya mikro adım, güç kaynağı sorunu, enable sinyali yok | Kabloları ve enable sinyalini kontrol edin, parametreleri motora göre ayarlayın, güç kaynağını test edin |
Step Motor Sürücü Bakımı ve Uzun Ömürlü Kullanım İpuçları
Önleyici bakım arızaları önler, enerji tüketimini optimize eder ve duruş sürelerini azaltır.
- Düzenli temizlik: Enerjiyi keserek sürücüdeki toz ve kiri yumuşak fırçayla temizleyin. Toz soğutmayı düşürür.
- Bağlantı kontrolü: Güç, motor ve sinyal bağlantılarının gevşek veya paslı olmadığından emin olun.
- Doğru soğutma: Hava akışının engellenmediğini ve fanların çalıştığını kontrol edin, ortam sıcaklığını üretici sınırlarında tutun.
- Çevresel koruma: Aşırı toz, nem, titreşim ve kimyasallardan koruyun, gerekirse muhafaza kullanın.
- Parametre kontrolü: Yük veya mekanik yapı değiştiğinde akım, mikro adım ve hız profillerini gözden geçirin.
- Yazılım güncellemeleri: Üreticinin yayınladığı firmware güncellemelerini takip edin.
Step Motor Sürücü ve Servo Motor Sürücü Karşılaştırması
Yüksek dinamizm ve geri besleme kritikse servo, maliyet etkinliği ve basit konumlandırma yeterliyse step motor sürücüler tercih edilmelidir.
| Özellik | Step Motor Sürücü | Servo Motor Sürücü |
| Çalışma Prensibi | Açık çevrim (genellikle), adımlı hareket | Kapalı çevrim, sürekli geri besleme |
| Konumlandırma Hassasiyeti | Yüksek (adım açısına bağlı), adım kaybı riski olabilir | Yüksek hassasiyet, adım kaybı riski yok |
| Hız Aralığı | Düşük ve orta hızlarda iyi | Geniş hız aralığı, yüksek hızlarda üstün |
| Tork Özelliği | Düşük hızlarda yüksek tutma torku | Tüm hızlarda yüksek tork, dinamik tork kontrolü |
| Maliyet | Genellikle daha uygun | Genellikle daha yüksek |
| Karmaşıklık | Daha basit kurulum ve ayar | Daha karmaşık kurulum ve ayar |
| Adım Kaybı Riski | Yüksek yük veya hızda olabilir (açık çevrimde) | Geri besleme sayesinde yok |
| Tipik Uygulamalar | 3D yazıcılar, küçük CNC, etiketleme | Robotik, yüksek hızlı paketleme, hassas işleme |
Step Motor Sürücü Fiyatları
Step motor sürücü fiyatları birçok faktöre bağlı olarak geniş bir aralıkta değişir. Ucuz sürücüler kısa vadede avantaj sağlasa da arıza, performans kaybı ve duruş sürelerinden doğan ek maliyetlere yol açabilir. Fiyatı etkileyen ana faktörler:
- Akım ve voltaj kapasitesi: Desteklenen maksimum akım ve voltaj fiyatı doğrudan etkiler.
- Mikro adım çözünürlüğü: Daha yüksek çözünürlük sunan sürücüler genellikle daha pahalıdır.
- Kapalı çevrim özelliği: Enkoder geri beslemeli (step-servo) sürücüler açık çevrimlilere göre daha maliyetlidir.
- Haberleşme protokolleri: Modbus, CANopen, EtherCAT gibi protokolleri destekleyen sürücüler pals/yön kontrollülere göre daha pahalı olabilir.
- Marka ve kalite: Güvenilir markalar kalite ve destek nedeniyle genellikle daha yüksek fiyatlıdır.
- Koruma özellikleri: Aşırı akım, aşırı gerilim, kısa devre ve aşırı ısınma korumaları fiyatı etkiler.
- Ek fonksiyonlar: Dahili PLC, titreşim azaltma algoritmaları ve otomatik akım düşürme gibi özellikler maliyeti artırır, performansı ve kullanım kolaylığını yükseltir.
Doğru sürücü seçimi yalnızca satın alma maliyetini değil, sistemin verimliliğini, işletme ömrünü ve bakım maliyetlerini de belirler. Servonorm olarak performans ve bütçe dengesini en iyi sağlayan çözümleri sunmayı hedefliyoruz.
Projeniz için En Uygun Step Motor Sürücü Çözümü
Step motor sürücüler, hassasiyet, güvenilirlik ve maliyet etkinliği arayan birçok uygulama için vazgeçilmezdir. Her projenin kendine özgü gereksinimleri olduğu için en uygun çözümü bulmak detaylı bir analiz gerektirir.
Servonorm olarak yüksek kaliteli step motor sürücü çözümleri sunuyor, projelerinizde uzun vadeli iş ortağınız olarak güvenilir ve uzman destek sağlıyoruz. Doğru sürücü seçimi, işletmenizin gelecekteki büyüme potansiyelini ve operasyonel esnekliğini doğrudan etkiler.
Step Motor Sürücü Hakkında
Step ve servo sürücüler, hareket kontrolünde kullanılan iki temel sistemdir ancak çalışma prensipleri ve performans özellikleri açısından önemli farklılıklar gösterirler. Step sürücüler genellikle açık çevrim çalışır, yani kontrol sinyallerini gönderir ancak motorun gerçek konumunu doğrulamaz; bu da yüksek yük veya hızda adım kaybı riskini beraberinde getirebilir. Servo sürücüler ise kapalı çevrim sistemlerdir, motorun konumunu sürekli olarak bir enkoder aracılığıyla izler ve geri besleme yaparak hatayı düzeltir, bu sayede adım kaybı yaşanmaz. Servo sistemler daha yüksek hız, dinamizm ve hassasiyet sunarken, step sistemler daha basit yapıları ve uygun maliyetleriyle öne çıkar. Seçim, uygulamanın gerektirdiği hassasiyet, hız, tork ve bütçe gibi faktörlere bağlıdır.
Step motor ve sürücü uyumluluğu, sistemin doğru ve verimli çalışması için kritik öneme sahiptir. Uyumluluğu sağlamak için motorun elektriksel parametreleri (faz sayısı, nominal akım, nominal voltaj, endüktans) ile sürücünün desteklediği aralıkların eşleşmesi gerekir. Örneğin, 2 fazlı bir motor için 2 fazlı bir sürücü, 3 fazlı bir motor için 3 fazlı bir sürücü seçilmelidir. Sürücünün akım kapasitesi, motorun nominal akımından en az %20-30 daha yüksek olmalıdır ki motor tam performansla çalışabilsin ve sürücü aşırı ısınmasın. Ayrıca, motorun fiziksel boyutu (NEMA standardı) ve uygulamanın gerektirdiği tork da sürücü seçiminde belirleyicidir. Motorun veri sayfasındaki bilgilere dikkatlice bakarak ve sürücünün teknik özelliklerini karşılaştırarak doğru uyumu sağlayabilirsiniz.
Mikro adım, step motorun adımını elektronik olarak daha küçük parçalara bölen bir sürücü özelliğidir. Örneğin 1,8° adım açılı bir motor 1/16 mikro adımda çalışırken, her pals için yaklaşık 0,1125° ilerler. Bu özellik hareketi yumuşatır, titreşimi ve gürültüyü azaltır, rezonansı düşürmeye yardımcı olur. Konum doğruluğunu aynı oranda artırmaz, çünkü gerçek doğruluk motora, yüke ve mekanik yapıya da bağlıdır. Mikro adım arttıkça kontrolörün üretmesi gereken pals frekansı da artar, bu yüzden uygulamanın ihtiyacına uygun bir ayar seçilmelidir.
Step motor sürücüsündeki akım ayarı, motorun torku, ısınması ve genel verimliliği üzerinde doğrudan etkilidir. Akım ayarı genellikle sürücü üzerindeki DIP anahtarları aracılığıyla veya yazılım arayüzü üzerinden yapılır. Motorun nominal akım değerine uygun bir ayar yapmak çok önemlidir. Motorun nominal akımından daha düşük bir akım ayarı, motorun yeterli tork üretememesine ve adım kaybına yol açabilir. Aksine, nominal akımdan çok daha yüksek bir akım ayarı ise motorun ve sürücünün aşırı ısınmasına, enerji tüketiminin artmasına ve motorun ömrünün kısalmasına neden olabilir. Doğru akım ayarı, motorun maksimum torkunu elde ederken aşırı ısınmayı önleyerek sistemin uzun ömürlü ve stabil çalışmasını sağlar. Genellikle motorun nominal akımının %80-90'ı civarında bir ayar başlangıç için iyi bir noktadır.
Adım kaybı, step motorun gönderilen pals sayısına karşılık gelen konuma ulaşamamasıdır. Başlıca nedenleri yetersiz tork, çok agresif hızlanma, düşük akım ayarı, mekanik sıkışma veya sürtünme, rezonans ve yetersiz besleme gerilimidir. Önlemek için motoru yüke uygun seçin, hız ve ivmeyi düşürün, akımı doğru ayarlayın, mekanik sistemi kontrol edin ve gerekirse sürücünün rezonans sönümleme fonksiyonunu kullanın. Adım kaybının kabul edilemediği uygulamalarda kapalı çevrim (enkoderli) sistemler, kaybı algılayıp telafi etmeye yardımcı olur.
Step motor sürücüleri, motora sürekli akım verdikleri için çalışırken bir ölçüde ısınır. Isınma yüksek akım ayarı, yetersiz havalandırma, yüksek ortam sıcaklığı ve aşırı yükle artar. Sürücü üreticinin belirttiği sıcaklık sınırını aşıyorsa, sık sık aşırı sıcaklık hatası veriyorsa, performans düşüyorsa veya yanık kokusu geliyorsa enerjiyi kesip nedeni kontrol edin. Akımı motorun nominal değerine göre ayarlamak, hareket yokken akımı azaltan fonksiyonu kullanmak ve sürücünün hava akışını engellememek ısınmayı azaltır.
Step motor sürücüsü, CNC kontrol paneline genellikle pals/yön (STEP/DIR) sinyalleriyle bağlanır. Panelin pals ve yön çıkışları sürücünün aynı isimli girişlerine, varsa enable çıkışı da sürücünün enable girişine bağlanır. Motor faz uçları sürücünün motor çıkışlarına enerji kesikken bağlanmalıdır. Panelin çıkış sinyal gerilimi (örn. 5V veya 24V) sürücünün giriş gerilimiyle uyumlu olmalı, uyumsuzsa sürücü dokümanındaki bağlantı önerisi uygulanmalıdır. Son olarak CNC yazılımında adım/mm, azami hız ve ivme değerleri motora ve mekaniğe göre ayarlanır, ilk test düşük hızda yapılır.